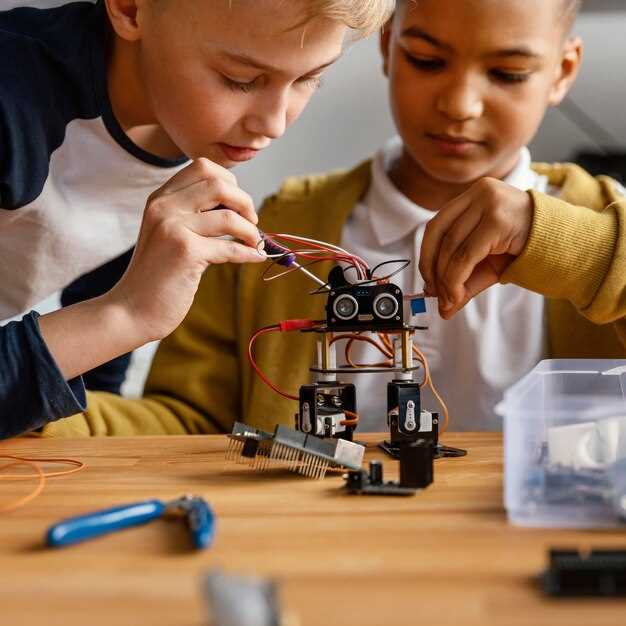
Начинайте с определения функциональных задач вашего робота и выбора подходящих компонентов. Механическая часть должна быть спроектирована так, чтобы обеспечить стабильность и возможность выполнения поставленных целей. Используйте прочные листы железа и надежные крепежные элементы, чтобы конструкция была устойчивой.
Переходите к сборке каркаса, аккуратно соединяя отдельные детали. Тщательная балансировка и точность соединений помогают избежать проблем с движением и нагрузкой. После этого устанавливайте моторы, датчики и приводы, проверяя работу каждого элемента перед закреплением.
Ключевым этапом становится подготовка системы управления. Определите подходящую платформу – это может быть Arduino, Raspberry Pi или другой микроконтроллер. Следите за правильной разводкой проводов, чтобы исключить короткое замыкание и обеспечить стабильность работы.
Практические шаги по сборке железного робота
Начинайте с планировки конструкции, точно измерьте размеры металлических деталей и отметьте места соединений, чтобы избежать ошибок при сборке. Используйте проверенные чертежи или схемы, чтобы правильно расположить узлы и механизмы.
Обратите особое внимание на подготовку и обработку металлических элементов: зачистите соединяющиеся поверхности, уберите ржавчину и окисление, чтобы обеспечить прочность и надежность закрепления. Это поможет избежать расхождения деталей и снизит риск ослабления конструкции.
Для соединения деталей используйте качественные винты, гайки и сварку, если есть опыт. При креплении не перетягивайте болты, чтобы не деформировать металл, но и не допускайте слабых узлов. Стопорные шайбы и метизы с резьбой обеспечат устойчивость в эксплуатации.
Уделите внимание установке электросхем. Надежно закрепите провода и кабели, избегайте пересечений и коротких замыканий. Используйте изоленту или термоусадочные трубки для защиты от случайных повреждений. Разместите электрооборудование так, чтобы его было легко обслуживать и заменять.
Двигатели и сервоприводы подключайте согласно схеме, проверяя полярность и напряжение питания. Тестируйте каждую часть отдельно перед финальной сборкой, чтобы исключить функциональные ошибки. Не забудьте закрепить агрегаты так, чтобы они не смещались во время работы.
После сборки окончательно закрепите все узлы, проверьте работу робота на тестовых режимах. Сделайте небольшие корректировки, если заметите нестабильность или вибрацию. В финале внимательно осмотрите конструкцию, устраните потенциальные слабые места и подготовьте робота к активной эксплуатации.
Подготовка инструментов и материалов: что понадобится для работы
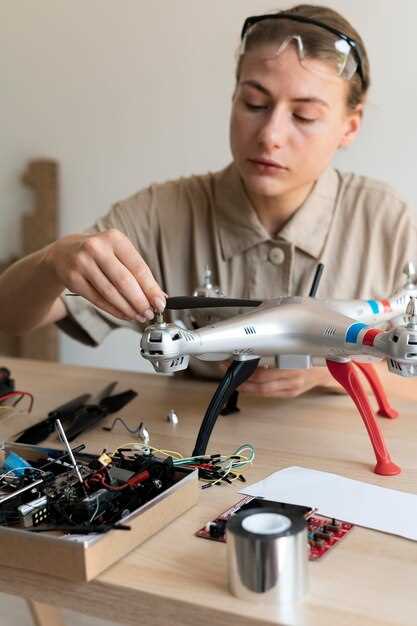
Обязательно подготовьте набор отверток с плоским и крестовым наконечником различного размера, чтобы без проблем работать с разными типами винтов и болтов.
Возьмите металлические щипцы и плоскогубцы для зажима и фиксации деталей, а также кусачки для обрезки лишних кусочков металла или проводов.
Понадобится сверлильный станок или ручная дрель с набором сверл по металлу различных диаметров – для проделывания отверстий в корпусе и деталях робота.
Используйте паяльник с регулируемой температурой и олово для пайки элементов электрической схемы. Не забудьте о флюсе для чистого спая и толстых рук для работы с мелкими деталями.
Для фиксации деталей потребуется клеевой пистолет с термопистолетом и специальные клеевые стержни, чтобы усилить соединения там, где сварка недоступна.
Вырезать и обрабатывать заготовки помогут ножницы по металлу и мелкие напильники для сглаживания краев.
Подготовьте рулетку, линейку и маркер для нанесения разметки и точных измерений по металлу.
Легко и безопасно работать, подготовив защитные очки и перчатки, чтобы защитить глаза и руки от искр и острых кромок.
Также возьмите магнитную отвертку, которая поможет удерживать мелкие винты и детали, не потеряв их в процессе работы.
Выбор и подготовка металлических деталей: соединительные элементы и корпус
Начинайте с определения типа металла, учитывая его прочность, устойчивость к коррозии и легкость обработки. Чаще всего используют сталь, алюминий или латунь, подбирая материал в зависимости от назначения робота. Важно проверить наличие дефектов, трещин или ржавчины на дисках и листах, чтобы избежать слабых мест в конструкции.
Для соединения элементов выбирайте подходящие крепежи: винты, гайки, болты или заклепки. Отдавайте предпочтение материалам, совместимым с основным металлом, чтобы избежать коррозии и обеспечить прочное соединение. Рассмотрите использование резиновых или пластиковых вставок для уплотнения и снижения вибраций, если робот предполагает активную работу.
Перед сборкой подготовьте детали. Очистите поверхности от масел, грязи и ржавчины, используя металлическую щетку или специальные растворители. Проверьте, чтобы все отверстия для крепежа имели правильные размеры и отсутствовали заеды. Для улучшения сцепления при закреплении можно немного обработать места контакта шлифовальной бумагой или напильником.
Рассмотрите возможность использования анодирования или покрытия цинком для металлических деталей, чтобы повысить устойчивость к коррозии. Особенно это важно для деталей, которые будут находиться в условиях повышенной влажности или воздействия внешних факторов.
Уделяйте особое внимание корпусу. Его размеры и форма должны точно соответствовать проекту, а материал – обеспечивать надежную защиту внутренней части робота. Для корпуса подходят листы толщиной 2-4 мм, в зависимости от нагрузки, которую он будет нести. Не забудьте подготовить чертежи и разметить места для креплений, сверля или резав металлический лист.
Используйте современное оборудование для точной обработки деталей: лазерную резку, фрезерование или плазменную сварку. Это повысит точность и долговечность собранной конструкции, а также облегчит дальнейшие этапы сборки.
Рациональное проектирование механической конструкции: планировка движущихся частей
Подбирайте компоненты таким образом, чтобы минимизировать количество сочленений и деталей, которые могут создать ненужное сопротивление или износ. Четко планируйте расположение приводных механизмов, чтобы обеспечить равномерное распределение нагрузки и избежать перекоса в движениях.
Используйте системы передачи, такие как ремни, цепи или шестерни, которые позволяют легко регулировать скорость и направление движения. Расположение этих элементов должно минимизировать передачу вибраций и обеспечить стабильность работы механизма.
Обратите внимание на размеры и вес деталей: учитывайте их взаимодействие и баланс. Компоненты должны сочетаться по габаритам, чтобы избежать сбоев или лишних усилий при перемещениях. Не забывайте оставлять достаточные зазоры для смазки и технического обслуживания.
Планируйте маршруты перемещения движущихся элементов так, чтобы они не пересекались случайно, избегайте пересекающихся траекторий и создавайте отдельные каналы для каждого типа движения. Это сократит вероятность заеданий и повысит общую надежность конструкции.
Обеспечьте возможность точной настройки и регулировки движений, включая возможность калибровки положения и скорости. Это позволит легко исправлять малейшие перекосы или неправильно заданные параметры спустя время эксплуатации.
Используйте при проектировании принцип модульности: разбивайте конструкцию на отдельные блоки, которые легко заменяются или меняются. Такой подход ускорит ремонт и модернизацию робота, а также снизит риск возникновение ошибок при сборке.
Сборка каркаса и закрепление элементов: пошаговая инструкция
Зафиксируйте основные металлические профили, располагав их по чертежу, используя сварочный аппарат или уголки и болты. Начните с основания, чтобы обеспечить устойчивое основание для всей конструкции.
Обратите внимание на точность соединений. Используйте уровни или рулетки для соблюдения плоскостностей и правильных углов. Это ускорит установку остальных элементов и повысит прочность каркаса.
После формирования каркаса закрепите вспомогательные распорки и ребра жесткости. Они предотвратят деформации при дальнейшей сборке и эксплуатации робота.
Разложите все компоненты на рабочем месте и отметьте места крепления заранее. Позвольте себе предварительно примерить детали, чтобы избежать ошибок при окончательном закреплении.
| Этап | Инструменты | Рекомендуемые материалы | Особенности |
|---|---|---|---|
| Положение элементов | Рулетка, маркер | Металлические профили, углы | Проверяйте положение перед закреплением |
| Закрепление профилей | Сварочный аппарат или болты и гайки | Анкеры, болты М6-М8, болтовые соединения | Используйте уровень для точности |
| Установка распорок | Ключи, шуруповерт | Шурупы, гаечные ключи | Создавайте дополнительные точки жесткости |
Установка электроприводов и соединение электросистем: создание основы для электроники
Начните с закрепления электроприводов в подготовленных посадочных отверстиях. Используйте винты или хомуты, чтобы обеспечить надежную фиксацию и предотвратить смещение во время работы робота.
Подключите кабели электроприводов к распределительному щитку, следя за правильностью полярности и adanya заземляющих соединений. Используйте качественные соединители и термоусадочные насадки для защиты от коротких замыканий и ухудшения контакта.
Доведите электросистему до модульной конструкции: подключите драйверы и контроллеры к основной плате с помощью гибких шлейфов или проводов с разъемами. При необходимости используйте переходные адаптеры для соответствия разъемов.
Обеспечьте надежную изоляцию проводов и соединений, прикрепив их на корпусе с помощью скоб или зажимов. Это защитит проводку от механических повреждений и обеспечит чистоту внутреннего пространства робота.
Для тестирования системы подключите питание поэтапно и проверьте работу каждого электропривода перед полной сборкой. Используйте мультиметр для проверки целостности цепи и отсутствия коротких замыканий.
Настройте параметры драйверов и контроллеров через программное обеспечение, чтобы обеспечить правильную работу электроприводов в будущих сценариях управления. Следите за уровнем нагрева и стабильностью работы системы во время тестов.
Советы и тонкости для надежной работы железного робота
Проверяйте соединения и сварные швы после каждого этапа сборки, чтобы исключить риск возникновения сломов под нагрузкой. Используйте металлические детали с точной посадкой, избегая люфтов и слабых соединений, которые могут вызвать механические сбои.
Перед установкой электроники убедитесь, что все провода аккуратно проложены и закреплены, чтобы избежать коротких замыканий и повреждений в процессе эксплуатации. Применяйте термоусадочные трубки или изоленту для усиленной защиты проводов в зонах с движущимися частями.
Настраивайте моторы и сервоприводы с точностью до потребляемого тока, чтобы избежать перегрева и быстрого износа деталей. Используйте приличные драйверы и контроллеры, совместимые с выбранными моторами, чтобы обеспечить плавную и точную работу.
Обеспечьте хорошую вентиляцию внутри корпуса робота, особенно в районе силовых элементов и электроники. Регулярно проверяйте наличие пыли и загрязнений, чтобы избежать перегрева и засорения системы охлаждения.
Накладывайте смазку на подшипники и движущиеся части через определенные промежутки времени, чтобы снизить износ и обеспечить плавность хода. Используйте проверенные виды смазки, подходящие для металлических компонентов при высокой нагрузке.
Следите за балансом центра масс робота, чтобы минимизировать вибрации и увеличить стабильность во время работы. Корректируйте расположение тяжелых элементов, чтобы добиться равномерного распределения веса и предотвращать излишнюю нагрузку на отдельные узлы.
Записывайте параметры работы и возникающие неисправности, чтобы оперативно устранять причины неполадок и улучшать конструкцию. Ведите журнал технического обслуживания, делая пометки о замене деталей и корректировках в настройках.
Обеспечение устойчивости и баланса конструкции
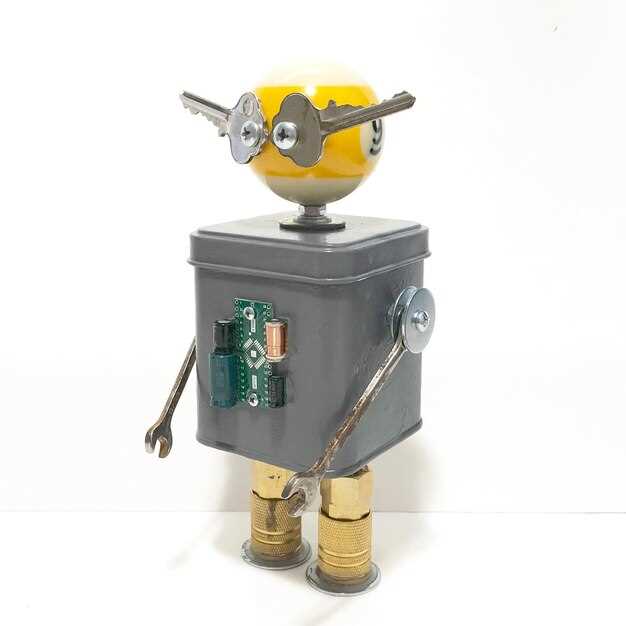
Располагайте центр тяжести как можно ниже, размещая тяжелые детали в основании робота. Это поможет снизить риск опрокидывания при движении и нагрузках. Используйте широкое основание, чтобы увеличить площадь опоры, особенно в области ног или колес. Мониторьте распределение веса внутри корпуса, избегая концентрации массы в верхних частях конструкции.
Уделяйте внимание соединениям и крепежам: надежные сварные швы или крепкие болтовые соединения предотвращают расшатанность и обеспечивают стабильность. В конструкции рекомендуется применять диагональные и перекрестные усиления, которые укрепляют устойчивость при внешних воздействиях.
Для повышения баланса внедряйте балансировочные системы. Например, установите счетчики углов или датчики, которые сигнализируют о смещении центра тяжести, позволяя своевременно корректировать позицию. В дополнение, используйте системы саморегуляции на основе гироскопов, автоматически компенсирующие наклон и сбалансированные движения.
Регулярно проверяйте состояние конструкции, устраняйте возможные деформации или износ материалов. Тщательный контроль особенно важен в условиях эксплуатации, когда поперечные или продольные нагрузки могут изменить центр тяжести или привести к расшатыванию робота.
Обеспечьте равномерное распределение веса всех узлов и компонентов, избегая лишних выступающих элементов, которые могут создавать несбалансированные точки. В случае использования мобильных платформ, подбирайте ширину колес или гусениц так, чтобы повысить устойчивость на различных типах поверхности.
Обработка и защита металла от коррозии
Перед началом сборки робота обработайте металлические детали. Используйте металлическую щетку или наждачную бумагу для удаления ржавчины, старой краски и загрязнений, чтобы обеспечить хорошую адгезию защитных покрытий. После очистки нанесите антикоррозийный грунт, который образует пленку на поверхности, препятствующую проникновению влаги и кислорода. Уделите особое внимание труднодоступным местам и швам – там коррозия развивается быстрее.
Далее, примените защитную краску или эмаль на основе полиуретана или масла. Высушите покрытие в соответствии с инструкциями производителя, создавая прочный барьер, устойчивый к механическим повреждениям и погодным условиям. Для дополнительной защиты рекомендуется использовать прозрачные лаковые составы, укрепляющие антикоррозийное покрытие и придающие металлу дополнительную стойкость.
Обращайте внимание на влажные условия эксплуатации: при необходимости обновляйте защитный слой каждые 1-2 года или после обнаружения трещин и сколов. Храните металлические части в сухом месте, избегая контакта с влагой и солевыми веществами, которые ускоряют коррозию. Для долговременной защиты можно рассмотреть нанесение специальной антикоррозийной пасты или масла, особенно в труднодоступных местах, где трудно использовать краску или эмаль.
Соблюдение этих простых правил поможет поддерживать металлические части робота в хорошем состоянии, продлевая их срок службы и предотвращая развитие ржавчины даже в условиях интенсивного использования и сложных климатических условий.
Подключение и программирование базовых функций
Подключите моторы к драйверам, следя за правильностью полярности и надежностью контактов. Используйте разъемы с фиксатором, чтобы исключить расцепление во время работы. Для подачи сигналов подключите управляющие пины микроконтроллера к входам драйверов, учитывая соответствие уровней сигнала.
Объявите переменные для каждого мотора и настройте пины в коде, используя функции инициализации GPIO. Начинайте с простого запуска моторов на короткое время, чтобы проверить правильность подключения. Переходите к настройке скорости с помощью ШИМ-выходов и убедитесь, что управление осуществляется плавно и без рывков.
Для программирования основных функций создайте отдельные функции: движение вперед, назад, поворот влево и вправо. В каждом из них управляйте питанием моторов по отдельности или вместе, регулируя ШИМ-выходы для изменения скорости. Добавьте задержки, чтобы контролировать длительность каждого движения, и тестируйте их по отдельности.
Внесите ограничения и защиту от короткого замыкания или перегрева, установив условия прерывания или автоматического отключения моторов при превышении температурных или токовых пределов. Используйте датчики для получения обратной связи; например, датчики углов или гироскоп, чтобы корректировать движение в реальном времени.
На следующем этапе настройте логические схемы для переключения между разными режимами работы робота. Реализуйте функции парковки, остановки и ручного управления. Перед окончательной сборкой дайте роботу пройти серию тестов для выявления возможных ошибок в управлении и обеспечьте плавность переключения между режимами.
Тестирование и настройка робота: устранение неполадок и улучшение движения
Начинайте с проверки соединений кабелей и моторов: убедитесь, что все контакты надежно закреплены, а провода не повреждены. Это помогает исключить короткие замыкания и плохой контакт, которые приводят к сбоям в работе. Затем протестируйте каждый мотор отдельно, подав команду на его запуск, и наблюдайте за движением.
Для устранения неполадок используйте следующий порядок:
- Обратите внимание на движение в разные стороны: при неправильном движении или заедании осмотрите механические части – могут застревать гаечки, плохо закрепленные детали или изношенные шарниры.
- Настройте параметры скорости и плавности движения в программном обеспечении. Если робот движется рывками, снизьте скорость или добавьте плавные алгоритмы управления.
- Используйте тестовые программы на индивидуальные моторы или группы моторчиков, чтобы выявить неисправности и подобрать оптимальные параметры.
Для повышения точности движения и устранения ошибок применяйте следующий подход:
- Настраивайте параметры PID-контроллера, если он установлен, чтобы сгладить реакции моторов на управляющие сигналы. Регулировка позволяет роботу реагировать на команды более предсказуемо и стабильно.
- Проведите калибровку датчиков, особенно если робот использует гироскопы или акселерометры. Калибровка помогает устранить погрешности в ориентировании и обеспечить более точное управление движением.
- Используйте тестовые маршруты с разными условиями поверхности: гладкий пол, шероховатая поверхность или наклон. Это позволяет определить слабые места в конструкции и настроить работу робота под различные ситуации.
- Регулярно записывайте результаты тестирования – это ускорит поиск неисправностей и поможет систематизировать улучшения.