Модули на базе PCA9685 предоставляют возможность управлять до 16 каналами ШИМ с высоким разрешением, что делает их незаменимыми для проектов, требующих точной регулировки положения или яркости. При выборе этого контроллера важно учитывать его ключевые параметры: рабочее напряжение от 3 до 5 В, тактовая частота до 25 МГц и возможность установки скорости обновления до 60 Гц на канал.
Обеспечивая стабильное питание и минимальные задержки, PCA9685 отлично подходит для робототехники, автоматизации и управления освещением. Обратите внимание, что для корректной работы требуется использование I2C-интерфейса с подтяжками и правильное питание, что позволяет добиться высокой точности и надежности в работе системы.
В этой статье подробно разберем внутренние компоненты, основные характеристики и случаи применения PCA9685, а также предложим рекомендации по интеграции в различные типы проектов. Понимание особенностей данного модуля поможет максимально эффективно использовать его потенциал и избегать распространенных ошибок при настройке и эксплуатации.
Технические особенности и особенности работы PCA9685
Рекомендуется использовать внутренний часовой генератор PCA9685 вместо внешнего, чтобы обеспечить стабильную работу с минимальными пульсациями и неточностями в ширине импульсного сигнала. Этот генератор работает на частоте 25 МГц и обеспечивает точность до 0,3% при конфигурации по умолчанию.
Для задания ширины импульса необходимо учитывать, что регистры PCA9685 представляют собой 12-битные значения, что позволяет задавать ширину импульса в диапазоне от 0 до 4095. Это обеспечивает очень точное управление положением сервомоторов и яркостью светодиодов.
При настройке каналов важно устанавливать режим обратной связи через регистр MODE2, чтобы автоматически отключать выход при необходимости, снижая риск повреждения устройств при неправильной работе с мощными нагрузками. Также важно выбрать подходящий режим выхода, например, ACTIVE LOW или ACTIVE HIGH, в зависимости от схемы подключения.
Рабочая частота драйвера регулируется через регистр PRE_SCALE, который позволяет изменять частоту обновления PWM-выхлопов. Значение этого регистра выбирается из формулы: F_out = 25 МГц / (4096 * (PRE_SCALE + 1)). Обычно для управления светодиодами используют частоту около 200 Гц, а для сервомоторов – около 50 Гц.
Для минимизации ошибок передачи данных рекомендуется использовать I2C-шину с быстрым гарантированным режимом (Fast mode, 400 кГц). Также важно соблюдать минимальные задержки между отправкой команд, чтобы не возникало рассинхронизации состояний регистров.
Обработка ошибок в работе с PCA9685 включает проверку ответа от устройства на каждую операцию записи или чтения. В случае возникновения ошибок следует повторно отправлять команды или перезагружать устройство, чтобы избежать сбоев в управлении.
Напряжение питания и интерфейсы подключения
Питание устройства PCA9685 требует стабильного напряжения в диапазоне 2,3 В до 5,5 В. Для питания логической части схемы используйте источник питания с выходом не менее 3,3 В, чтобы обеспечить корректную работу I2C-интерфейса и избежать ошибок передачи данных. Аналогично, выходное напряжение для управляющих сигналов преобразуется в зависимости от уровня питания: при 3,3 В сигналы соответствуют уровню логической ‘0’ и ‘1’.
Для подключения к микроконтроллерам рекомендуется использовать стандартные пины I2C с возможностью выбора уровня напряжения. При этом на плате можно найти контакты для питания VCC и GND, через которые подается рабочее напряжение, и контакты для интерфейса I2C. Для прокладки кабелей применяются одножильные или многожильные провода длиной до 1 метра без существенных потерь сигнала.
Формат подключения более подробных данных можно представить в таблице:
| Пин | Описание | Рекомендуемое подключение |
|---|---|---|
| VCC | Питание логики, 2,3 – 5,5 В | Подключить к источнику питания или стабилизированному источнику |
| GND | Общий провод | Подключить к минусу источника питания |
| SDA | Шина данных I2C | Подключить к соответствующему пину микроконтроллера с подтягивающим резистором |
| SCL | Тактовая шина I2C | Подключить к соответствующему пину микроконтроллера с подтягивающим резистором |
| OE | Выходной управляющий сигнал | На выбор, подключается или к GND, или к управляющему сигналу |
| ADDR | Конфигурационный пин для адреса устройства | Подставляется резистор или соединяется с VCC/GND для выбора адреса |
Разделение каналов и их управление
Для управления каналами PCA9685 используйте встроенные регистры, настраивая каждую из 16 линий отдельно через последовательность команд I2C. Каждый канал управляется двумя байтами: один определяет включение и выключение ШИМ-сигнала, другой – его масштаб. Адресат получает команду, задающую яркость для конкретного канала, что делает управление точным и гибким.
Значения яркости задаются через регистр для каждого канала, что позволяет получать плавное изменение уровней освещенности. Используйте регистры LEDn_ON и LEDn_OFF (где n – номер канала от 0 до 15), чтобы установить временные метки включения и выключения сигнала. Диапазон значений – от 0 до 4095, где 0 соответствует отключенному каналу, а 4095 – постоянному включению.
Плавность регулировки достигается за счет изменения этих чисел во время работы программы. Можно заранее подготовить массив значений для каждого канала и обновлять их в цикле, создавая эффекты затухания, мерцания или другие динамичные режимы. Использование последовательных команд позволяет одновременно изменять несколько каналов без задержек, что облегчает создание сложных световых схем.
Для мультиканального синхронного управления рекомендуется использовать режим AUTO-INCREMENT, который автоматически увеличивает адрес регистра после каждой операции. Он упрощает настройку, так как можно сразу писать в последовательные регистры без повторных команд. В результате управление каналами происходит быстрее и надежнее, что особенно важно при реализации динамических эффектов или музыко-синхронизированных световых шоу.
Когда необходимо изменить яркость сразу для нескольких каналов, подходит комбинация чтения текущих значений с их последующей корректировкой и записью обновленных данных, избегая появления пропусков или мерцаний. Для этого предварительно выделите память под значения каждого канала, внесите нужные изменения, а затем отправьте всю порцию обновлений за один цикл.
Глубина разрешения шим-сигнала и его влияние на управление освещением
Выберите максимально возможную глубину разрешения для шим-сигнала, чтобы обеспечить плавное и точное управление яркостью освещения. Например, увеличение числа уровней регулировки с 8 до 12 бит повышает плавность градаций, делая переходы менее заметными при изменении яркости. Это особенно актуально для сцен, где требуется точная настройка освещения, например, в фотостудиях или домашних кинозалах.
Понимайте, что увеличение разрядности шим-сигнала сталкивается с ограничениями тут же повышает требования к микроконтроллеру или драйверу. В случае PCA9685, который поддерживает 12-битное разрешение, можно добиться более гладких эффектов, чем при 8-битном управлении, что устраняет «шаги» в яркости. В результате пользователь получает мягкое изменение освещения, исключающее раздражающие скачки яркости.
Также стоит учитывать тип нагрузки: для LED-лент с высоким потреблением или старых источников света, высокая глубина разрешения помогает избежать мерцания и повышает качество передачи управляемого света. В случае с органической светодиодной продукцией, особенно ценится возможность плавно регулировать уровень яркости без заметных скачков.
Не забывайте о скорости обновления сигнала. Чем выше разрешение, тем больше данных передается за один цикл, что может снизить частоту обновлений и привести к задержкам или артефактам. Поэтому баланс между глубиной разрешения и стабильностью работы системы становится ключевым моментом при выборе настроек.
Выбирайте параметры, исходя из требований конкретного проекта и технических возможностей используемого контроллера. В большинстве случаев увеличение разрешения до 12 бит обеспечивает достаточную гибкость для точной настройки освещения, не усложняя при этом схему или не снижая ее стабильность.
Особенности частотного диапазона и его настройка
Настройка частотного диапазона в PCA9685 осуществляется через изменение значения регистра PRE_SCALE. Этот регистр напрямую влияет на частоту PWM сигналов и позволяет адаптировать работу модуля под конкретные требования проекта.
Для определения оптимального значения PRE_SCALE используйте формулу:
Pre-scale = round(osc_clock / (4096 * target_freq)) - 1
где:
- osc_clock – тактовая частота внутренних таймеров устройства (обычно 25 МГц);
- target_freq – желаемая частота PWM в Герцах.
Например, при необходимости получить частоту 50 Гц и тактовой частоте 25 МГц, расчет будет выглядеть так:
Pre-scale = round(25 000 000 / (4096 * 50)) - 1 ≈ round(25 000 000 / 204800) - 1 ≈ 122 - 1 = 121
Обратите внимание, что существует диапазон допустимых значений PRE_SCALE – от 3 до 255, что ограничивает минимальную и максимальную частоты сигналов. Для получения более высокой частоты необходимо уменьшить значение PRE_SCALE, а для низких – увеличить его, следя за допустимыми пределами.
Перед установкой нового значения PRE_SCALE нужно выключить автоматическое обновление регистров, чтобы избежать ошибок в работе схемы. После изменения регистров перезапустите модуль и проверьте, что полученная частота совпадает с ожидаемой.
Учтите, что изменение частоты влияет на качество сигнала и его плавность. При использовании очень высоких частот может понадобиться более точная настройка и контроль за стабильностью питания и сопротивлением цепи.
Образцы и демо-примеры использования на практике
Для начала попробуйте управлять серводвигателем через популярную библиотеку Arduino. Подключите PCA9685 к плате Arduino по I2C, установите адрес устройства, и используйте библиотеку Adafruit_PWMServoDriver. Описывайте положение сервомотора с помощью метода setPWM, регулируя ширину импульса в диапазоне от 150 до 600 имулсов, что соответствует углам примерно от 0° до 180°. Это даст точные и плавные движения при работе с несколькими сервами одновременно.
Создайте тестовую программу, которая циклически изменяет угол сервомотора. Например, постепенно увеличивайте значение PWM от минимального до максимального и обратно. Такой прием отлично подходит для проверки стабильности и точности управления.
Для яркого примера использования на практике можно подключить несколько светодиодов через драйверы с ШИМ-сигналом PCA9685. Установите разные уровни яркости, посылая циклические изменения ширины импульса. Таким образом, сможете создать эффект плавной подсветки или мягкого мигания, что визуально демонстрирует возможности устройства.
Ещё один полезный опыт – автоматизация работы вентиляторов. Используя датчики температуры, можно настроить PCA9685 для регулировки мощности вентилятора, ускоряя или замедляя его вращение в зависимости от показаний термистора. Это позволяет получить систему с адаптивным охлаждением, которая экономит энергию и продлевает ресурс устройств.
Практический совет – тестируйте работу с разными частотами PWM, чтобы подобрать оптимальный режим для конкретных устройств. Это особенно важно для светодиодных ламп, моторчиков, а также для управления быстрыми или чувствительными элементами.
Подобные эксперименты не только подтверждают стабильность работоспособности PCA9685, но и помогают понять тонкости настройки сигнала для различных типов нагрузки. В итоге, использование этих шаблонов и упражнений превращается в практическую основу для создания сложных автоматизированных систем и робототехнических проектов.
Практическое применение и интеграция PCA9685 в различных проектах
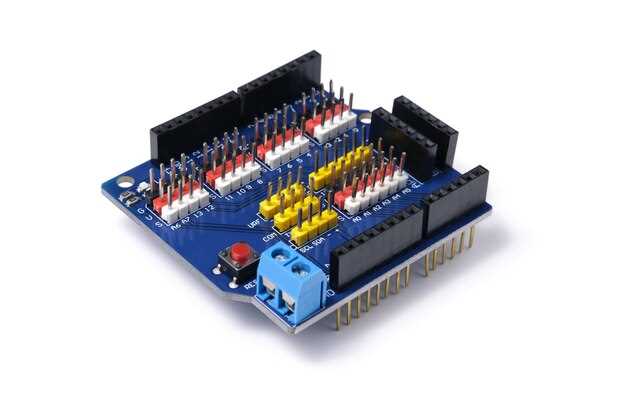
Используйте PCA9685 для управления большим числом серводвигателей или светодиодных лент в проектах робототехники и автоматизации. Например, для роботов с 16 или более осей он обеспечивает точное и стабильное управление без необходимости использования множества отдельных драйверов.
В системах освещения создавайте регулируемые световые сценки, подключая светодиоды к каналам PCA9685 и управляя их яркостью через I2C-интерфейс. Такой подход подходит для декорирования интерьеров или автоматизированных дисплеев, где важно точное регулирование освещения.
Внедряйте PCA9685 в проекты удаленного управления, например, для активных моделей, где требуется синхронное управление несколькими сервоприводами. Эту плату легко интегрировать с микроконтроллерами вроде Arduino, ESP32 или Raspberry Pi, что расширяет возможности для разработки сложных систем.
Оптимизируйте работу с массиными сервоприводами, распределяя нагрузку между каналами и избегая перегрузки отдельных драйверов. Используйте настройку PWM для плавных движений и предотвращения рывков, особенно при управлении камерами или роботизированными руками.
При создании прототипов и опытных образцов проверяйте работу системы на разнообразных конфигурациях серводвигателей, выбирая параметры PWM с помощью драйвера PCA9685. Так можно быстро адаптировать управление под новые компоненты и требования.
Интегрируйте PCA9685 в системы автоматизации дома или аграрные автоматизированные установки, где требуется одновременное управление множеством исполнительных устройств. В таком случае стоит учитывать совместимость с протоколами и наличие энергоэффективных режимов работы.
Подключение к микроконтроллерам и одноплатным компьютерам
Подключение PCA9685 к микроконтроллерам осуществляется через интерфейс I²C, что делает его совместимым с большинством платформ. Для этого установите соединение пинов SDA и SCL модуля с аналогичными пинами на контроллере, дополнительно подключите питание VCC и GND. Обычно питание питания схемы подается 3,3 В или 5 В, в зависимости от требований конкретной платформа. В Arduino или ESP32 используйте тайм-аут 100 кГц для быстрого обмена данными, подключившись к соответствующим пинам (на практике это A4 и A5 для Arduino UNO, GPIO 21 и 22 для ESP32). На Raspberry Pi подключите пины SDA (GPIO 2) и SCL (GPIO 3), убедившись, что в системе активирован I²C-порт через настройку raspi-config. Перед использованием проверьте наличие драйвера I²C и выполните команду `i2c-tools -y 1`, чтобы убедиться в обнаружении адреса устройства (обычно 0x40). Настройка программных библиотек включает инициализацию шины и указание адреса PCA9685, например: `pca9685 = Adafruit_PCA9685.PCA9685()` в Python. После этого можно управлять каналами, задавая для каждого интервал PWM, что позволяет точечно регулировать яркость или положение сервоприводов. Обеспечение правильной полярности подключения и надежной фиксации всех соединений предотвращает сбои и повреждения устройства.
Использование в системах автоматизации и робототехнике
Модули на базе PCA9685 отлично подходят для управления большим числом сервоприводов и моторчиков одновременно, что особенно важно в автоматизированных системах. Благодаря высокой точности PWM-управления, он позволяет синхронизировать работу нескольких исполнительных механизмов без задержек.
Рекомендуется подключать PCA9685 к микроконтроллерам через I2C-интерфейс, что обеспечивает быстрый обмен данными и минимальную задержку при управлении робототехническими комплексами. Для повышения надежности системы используйте стабилизированные источники питания для питания модуля и монтажные крепления для герметизации в условиях промышленных сред.
В системах автоматизации этот драйвер применяют для регулировки освещения, позиционирования механизмов и управления различными исполнительными узлами. Особенно эффективным решение будет при необходимости одновременного и точного управления более чем восемью сервоприводами, что ускоряет выполнение рабочих процессов и повышает точность повторения движений.
Обеспечивая поддержку до 16 каналов PWM, PCA9685 соединяет множество исполнительных устройств с минимальными затратами по пространству и электропроводке. В рамках робототехники его используют для сборки манипуляторов, мобильных роботов и автоматизированных систем с большим количеством точек управления.
Параметры устройства позволяют выбрать оптимальные настройки PWM-частот и широт импульсов, что существенно влияет на плавность и точность движений. Внедрение таких решений ускоряет разработку и испытания проектов, делает конструкции более универсальными и расширяемыми.
Настройка и программирование через популярные библиотеки и платформы
Для быстрого внедрения PCA9685 в проекты используйте библиотеки для Arduino и Raspberry Pi. Библиотека Adafruit PWM Servo Driver подходит для Arduino и легко интегрируется через менеджер библиотек – подключите ее и начните с примеров, предварительно указав I2C-адрес и частоту PWM. Raspberry Pi поддерживает библиотеки на Python, такие как Adafruit_PCA9685, которые позволяют управлять каналами с помощью простых команд.
Настройка через Arduino осуществляется путём определения объекта драйвера, например: Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(); и установки частоты PWM командой pwm.setPWMFreq(60);. Управление каждым каналом – через вызов pwm.setPWM(channel, on, off);, где channel – номер канала, on и off – параметры временного интервала.
На платформе Raspberry Pi подключение уходит в чтение документации соответствующих библиотек. После установки через pip или apt получите доступ к объектам, например:
| Шаг | Детали |
|---|---|
| Импорт библиотеки | import Adafruit_PCA9685 |
| Инициализация | pwm = Adafruit_PCA9685.PCA9685() |
| Настройка частоты | pwm.set_pwm_freq(60) |
| Управление каналом | pwm.set_pwm(channel, 0, duty), где duty – число от 0 до 4095 |
Гибкость этих библиотек позволяет создавать сложные сценарии, управлять сервоприводами, светодиодами и другими устройствами, подключёнными через PCA9685. Важно установить правильную частоту и корректные значения duty cycle, чтобы обеспечить стабильную работу компонентов и добиться необходимого уровня точности.
Примеры схем и проектов с применением PCA9685
Рекомендуется использовать PCA9685 вместе с Raspberry Pi или Arduino для автоматизации управления освещением. Например, подключите этот драйвер к линейке светодиодов, чтобы создать систему регулируемой подсветки в комнате. Перед подключением к устройству убедитесь, что правильно настроили адресацию по шине I2C, что позволяет управлять несколькими модулями одновременно.
Для проекта с моделированием робота с сервоприводами подключите PCA9685 к плате Arduino Uno через шину I2C. В результате появится возможность управлять до 16 сервоприводами, что подходит для создания масштабируемой платформы робота. В коде определите диапазон и скорость перемещения для каждого сервомодуля, чтобы добиться плавной работы всей системы.
При реализации системы управления картинами на выставке можно использовать PCA9685 для драйва светодиодных лент. Подключите световые полосы через драйвер к ПК или микроконтроллеру и задайте индивидуальные режимы яркости по расписанию или входным сигналам. В этом случае реализуется динамическое освещение с эффектами и плавной сменой цветов.
| Проект | Используемое оборудование | Особенности подключения | Основные задачи |
|---|---|---|---|
| Автоматическая подсветка комнаты | Raspberry Pi + PCA9685 + светодиоды | Подключение через шину I2C, настройка адреса | Динамическая регулировка яркости по времени суток |
| Робот с несколькими сервомодулями | Arduino Uno + PCA9685 + сервоприводы | Подключение и настройка каналов, программное управление | Плавное движение и управление несколькими сервами |
| Интерактивная световая инсталляция | Микроконтроллер + PCA9685 + светодиодные ленты | Тайминги и эффекты, управляющиеся через входные сигналы | Создание эффектов и динамического освещения |
Такой подход позволяет не только управлять большим количеством световых элементов или сервоприводов через один драйвер, но и легко масштабировать системы, изменяя конфигурацию или добавляя новые модули. Используйте примеры как основу для своих собственных проектов, адаптируя их под конкретные задачи и компоненты.
Советы по выбору и масштабированию системы на базе PCA9685
Для достижения стабильной работы с несколькими драйверами PCA9685 обязательна правильная разрядка питания. Используйте отдельные стабилизированные источники питания для каждой группы модулей, чтобы минимизировать помехи и обеспечить необходимую нагрузочную способность.
При проектировании схемы учитывайте максимальный ток на канал. Убедитесь, что выбранный мощный драйвер способен обеспечить необходимый ток без перегрева и защиты. Обычно, если требуется управлять сервомоторами или светодиодами высокой яркости, лучше выбрать модели с резервом по току минимум на 20%.
Масштабирование системы выгоднее всего реализовать с помощью шин I2C, распределяя несколько модулей PCA9685 по одной шине, но не превышая рекомендацию в 32 устройства на линию. Для больших систем рекомендуется использовать буферы, такие как PCA9517 или другие усилители линии, чтобы снизить риск потери данных.
При выборе микроконтроллера обратите внимание на его возможности по управлению несколькими IP-шинами – чем больше каналов, тем мощнее должен быть контроллер. Это обеспечит плавное управление всеми модулями без задержек.
Рассчитайте длину линий I2C-подключений в соответствии с рекомендациями по минимизации паразитных емкостей и сопротивлений. Используйте короткие кабели и, по возможности, экранированные провода, чтобы снизить влияние шумов и обеспечить надежную связь.
Планируйте распределение питания в системе. Для больших систем с большим числом каналов понадобится рассчитать общую нагрузку и предусмотреть отдельные питающие линии для групп драйверов. В случае включения ярких светодиодов или сильных сервомоторов учтите возможность снижения напряжения питания при сильной нагрузке.
Для масштабируемых проектов используйте программные методы синхронизации и группировки команд. Учитывайте задержки при обновлении данных каналов и тестируйте работу системы на различных сценариях нагрузок, чтобы избежать рассинхронов и сбоев в управлении.