
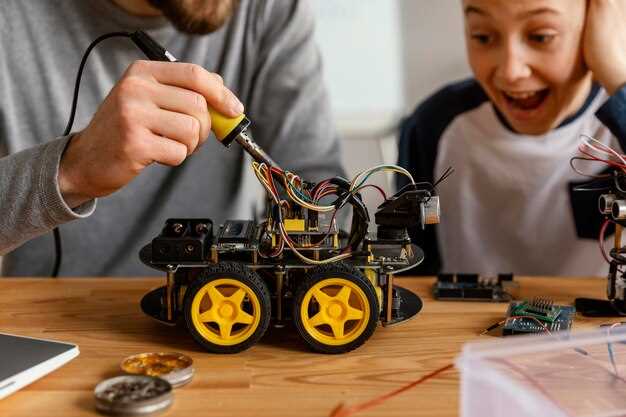
Создайте свой собственный пульт управления, используя простые электронные компоненты, такие как радиопередатчик и приёмник, чтобы управлять моделью машинки. Такой подход позволяет не только снизить затраты, но и получить уникальный опыт сборки и настройки устройства.
На этом этапе важно правильно выбрать радиомодуль, совместимый с вашей моделью. Обычно используют модули на базе NRF24L01 или 433 МГц, которые легко подключить к микроконтроллеру, например, Arduino. Затем потребуется подготовить схему подключения и программу, которая передаст команды от пульта к машинке в реальном времени.
Определите, какие функции вы хотите реализовать – управление вперёд, назад, поворот, или возможно, дополнительные режимы. Разработайте удобную кнопку или джойстик для каждого действия и программируйте их работу так, чтобы управление было отзывчивым и легко управляемым. Такой подход сделает вашу машинку не только интересной, но и полностью адаптированной под ваши нужды.
Выбор компонентов и подготовка материалов для сборки пульта
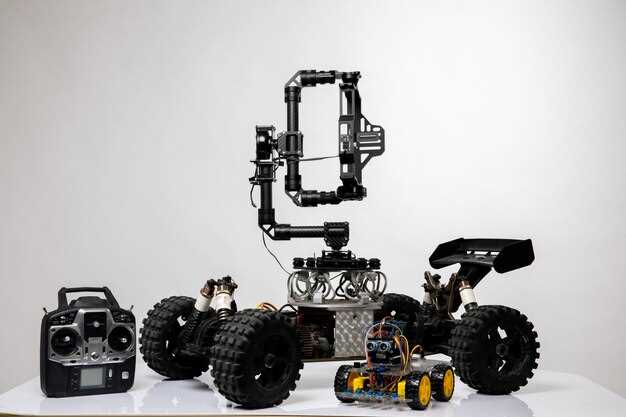
Начните с выбора микроконтроллера, например, Arduino или ESP8266, чтобы обеспечить стабильную работу и широкие возможности программирования. Обзор вариантов поможет определиться с моделью, учитывая количество входов-выходов и доступность в продаже.
Для передачи сигнала потребуется радиомодуль: используйте NRF24L01 или HC-12. Эти модули легко подключаются к микроконтроллеру, имеют хорошую дальность и стабильность связи.
Кнопки – выбирайте тактильные и надежные, диаметр 10-12 мм. Тонкие и мягкие нажатия облегчат управление. Для кода кнопок подготовьте заранее карты по их расположению.
Питание создайте из стандартных элементов: аккума или батарейки 9В, а также стабилизаторов напряжения. Это обеспечит стабильную работу устройств внутри пульта.
Для корпуса подберите прочный пластик или оргстекло, чтобы обеспечить долговечность конструкции и удобство монтажа.
| Компонент | Значение | Особенности |
|---|---|---|
| Микроконтроллер | Arduino UNO или ESP8266 | Простота программирования, доступность |
| Радиомодуль | NRF24L01 или HC-12 | Дальность передачи, стабильность связи |
| Кнопки | Тактильные, диаметр 10-12 мм | Удобство нажатия, долговечность |
| Питание | Батарейка 9В, аккумулятор | Обеспечение автономности |
| Корпус | Пластик, оргстекло | Защита элементов, дизайн |
Обязательно подготовьте крепежные элементы, провода и паяльник для монтажа. Перед началом сборки проверьте наличие всех компонентов, уточните схемы подключения, чтобы избежать ошибок в процессе сборки.
Определение типа пульта: инфракрасный или радиоуправляемый
Если хотите выбрать между инфракрасным и радиоуправляемым пультом, проверите наличие диода в комплекте. Инфракрасные пульты используют световой диод, который вызывает визуальные сигналы при нажатии кнопок. Радиоуправляемые устройства используют радиочастоты, чаще всего 2.4 ГГц или 27 МГц, и не имеют видимых светящихся деталей.
Обратите внимание на дальность управления. Инфракрасные пульты работают на расстоянии примерно 5-10 метров, для радиоуправляемых моделей дальность иногда превышает 50 метров. Проверьте, в каком диапазоне работает выбранный тип, чтобы не столкнуться с ограничениями в процессе эксплуатации.
Определите источник питания. ИК-пульты обычно используют батарейки типа АА или AAA, а радиоуправляемые – более мощные аккумуляторы или батареи большего размера. Также убедитесь, что в дальнейшем сможете легко заменить или зарядить источник питания.
Некоторые модели оснащены функциями обратной связи или специальными протоколами связи. Если планируете более сложную модель, радиоуправляемый пульт даст больше возможностей для расширения и настройки. Но для простых задач, например, управления мини-машинкой, инфракрасный пульт окажется более дешевым и простым вариантом.
Подумайте о совместимости. Большинство радиоуправляемых систем используют стандарты 2.4 ГГц, что позволяет подключать несколько моделей без помех. Инфракрасные пульты требуют прямой видимости и не допускают многоуровневого управления одновременно.
Подбор микроконтроллера и датчиков для управления
Для управления моделью машинки подойдет микроконтроллер на базе ARM или ESP32, так как они отлично справляются с задачами обработки сигналов и имеют встроенную поддержку Wi-Fi или Bluetooth для дистанционного управления. Выбирайте устройство с не менее 32 КБ оперативной памяти и достаточным количеством GPIO для подключения датчиков и моторов.
Обратите внимание на наличие встроенного преобразователя аналогового сигнала (ADC), если планируете использовать датчики со аналоговым выходом. Для большинства проектов подойдут микроконтроллеры с 14 или более цифровыми входами и выходами, чтобы подключить несколько моторов, кнопок и датчиков.
Что касается датчиков, то для контроля скорости и положения колес используйте энкодеры на оси, а для определения препятствий – ультразвуковые или инфракрасные датчики. Для ориентации в пространстве подойдут гироскоп и акселерометр (например, модуль MPU6050). Для выявления препятствий или линии используйте инфракрасные или оптические датчики.
| Модель микроконтроллера | Преимущества | Рекомендуемый для |
|---|---|---|
| ESP32 | Высокая производительность, Wi-Fi, Bluetooth, много GPIO | Дистанционное управление, сложные схемы |
| Arduino Uno | Простота, широкая поддержка, доступность | Минимальный набор датчиков, базовая модель |
| Raspberry Pi Zero | Мощность аналогична мини-компьютеру, возможность запуска Linux | Обработка видео, более сложное управление |
| Датчик | Тип | Назначение |
| Ultrasound sensor HC-SR04 | Ультразвук | Определение расстояния до препятствий |
| MPU6050 | Гироскоп + акселерометр | Определение ориентации и стабилизации |
| Оптический датчик линии | Инфракрасный | Отслеживание линии или границ |
| Энкодер | Цифровой | Подсчет оборотов колес |
Выбор аккумуляторов и источник питания
Для питания модели машинки оптимально использовать аккумуляторы типа литий-ион или литий-полимер с напряжением 7.4 В или 11.1 В. Их высокая емкость и малый вес позволяют обеспечить стабильную работу без увеличения массы пульта и модели.
Обеспечьте аккумуляторы емкостью не менее 1000 мАч – этого хватит для нескольких часов непрерывной работы. Если модель требует большей мощности, выбирайте аккумуляторы с напряжением 14.8 В или 22.2 В и соответствующей емкостью для длительной эксплуатации.
Поддерживайте баланс между размером и емкостью. Используйте аккумуляторные батареи, совместимые с разъемами и напряжением вашего контроллера. Обязательно приобретайте аккумуляторы с защита от перезаряда и переразряда, что увеличит срок их службы.
Переключатель питания лучше установить на корпусе пульта для быстрого отключения питания и снижения риска короткого замыкания. Для источника питания также подойдет аккумуляторная батарея с высоким токовым бюджетом, чтобы избежать перегрева и потери мощности во время работы модели.
Дополнительные модули и элементы: кнопки, моториакты, диоды
Выбирайте кнопки с механическим ходом, чтобы обеспечить надежное соединение и долговечность. Их удобно использовать для управления режимами или функциями машины, например, включения и выключения.
Моториакты – это миниатюрные реле, которые позволяют управлять мощными устройствами с помощью микроконтроллера. Используйте их для включения моторов, освещения или других потребителей энергии. Обратите внимание на номинальные параметры: ток и напряжение, чтобы моториакты справлялись с нагрузкой без перегрева.
Диоды служат для защиты электронной схемы от обратных токов, возникающих при отключении двигателей. Вставляйте их параллельно моторам или реле, ориентируя катод к плюсу питания. Это предотвращает возможные сбои в работе компонентов и продлевает срок службы схемы.
На практике комбинируйте эти элементы для построения более сложных схем. Например, подключите кнопку к микроконтроллеру с входом, добавьте моториакт для управления мотором, а диод используйте для защиты цепи. Такой подход создаст функциональный блок, который легко интегрировать в основную плату.
Уделите внимание выбору компонентов по параметрам: там, где двигатель требует высокого тока, используйте моториакты с запасом по нагрузке. Кнопки выбирайте с чувством тактильного отклика и долговечностью. Диоды – с быстрым процессом переключения и подходящим номиналом по току, чтобы обеспечить надежную защиту.
Инструменты и материалы: паяльник, кабели, корпуса
Паяльник – основной инструмент для соединения проводов и монтажа схемы. Выбирайте его мощностью 30–50 Вт для точных и надежных спаек, избегая слишком мощных моделей, которые могут повредить тонкую проводку.
Кабели подбирайте с учетом схемы: для питания подойдут провода с сечением 0,5–1,0 мм², а для сигнальных цепей – тонкие, гибкие провода с изоляцией, устойчивой к нагреву. Используйте многожильные кабели для большей гибкости и надежности соединений.
Корпуса выбирайте компактные и легкие, из прочных материалов, устойчивых к механическим повреждениям. Лучше отдавать предпочтение пластиковым или алюминиевым корпусам с защитой от случайных коротких замыканий. Для крепления элементов внутри корпуса используйте монтажные панели или распределительные коробки.
Обратите внимание на наличие люверсов и отверстий для проводов и кабелей – это облегчает сборку и обеспечивает аккуратность конструкции. Соберите все компоненты так, чтобы провода не мешали движению деталей и не создавали риск короткого замыкания. Надежное крепление и качественные материалы сделают управление для модели машинки долговременным и устойчивым к нагрузкам.
Пошаговая сборка и программирование пульта управления
Подключите выбранный микроконтроллер к компьютеру через USB или программируйте его напрямую через соответствующий интерфейс. Используйте интегрированную среду разработки, например, Arduino IDE, чтобы загрузить базовую схему управления, включающую обработку нажатий кнопок.
Задайте адреса или коды команд для каждой кнопки, чтобы их можно было легко распознавать в прошивке. Вам потребуется подключить радиомодуль, например, NRF24L01 или Bluetooth, и написать скетч, который позволит отправлять и принимать сигналы при нажатии кнопок.
Для удобства тестирования используйте серийный монитор для отслеживания отправляемых команд. При этом настройте реакцию пульта, чтобы при каждом нажатии отображался соответствующий лог, что упростит отладку.
Настройте программное обеспечение модели для приема сигналов и выполнения команд. Проверьте реакции на разные команды, убедившись, что управление движением, торможением и включением/выключением работает гладко и без задержек.
Если используете протокол передачи данных с шифрованием или автоматической проверкой ошибок, добавьте эти функции в код, чтобы повысить надежность соединения. После этого проведите полевые тесты, запустив модель и управляя ею с пульта на разной скорости и в разных условиях.
Создание схемы подключения компонентов
Начинайте с определения расположения плат и компонентов на макетной доске. Расположите передатчик, приемник, микроконтроллер и силовой блок так, чтобы минимизировать длину проводов и обеспечить удобный доступ к контактам.
Определите схему соединений для питания. Подключите источник питания к стабилизатору, а стабилизатор – к микроконтроллеру и другим компонентам, требующим стабильного напряжения.
Подключите моторы к драйверам или реле в соответствии с их требованиями по напряжению и току. Используйте силовые провода, избегая длинных соединений, чтобы снизить уровень помех.
По мере подключения компонентов проверьте схему на предмет коротких замыканий и правильности полярности. Используйте мультиметр, чтобы убедиться в правильности соединений перед подачей питания.
Рекомендуется нарисовать схему на бумаге или в специальной программе для схемотехники, чтобы следить за расположением и подключением элементов. Такая схема поможет в последующем монтаже и диагностике.
Пайка и монтаж элементов на плату
Начинайте монтаж с установки самых крупных и функциональных компонентов. Например, разместите микроконтроллер и силовые элементы в центре платы, чтобы обеспечить равномерное распределение нагрузки.
Перед пайкой подготовьте все детали, убедитесь в наличии всех элементов и только после этого приступайте к процессу. Тщательно очищайте контактные поверхности от слюды и окислов при помощи изопропилового спирта и мягкой щеточки.
Для пайки используйте паяльник с регулировкой температуры, предпочтительно в районе 350-370°C. Нанесите небольшое количество флюса на контакты для улучшения сцепления и предотвращения окисления.
| Элемент | Порядок монтажа | Особенности |
|---|---|---|
| Микроконтроллер | Первый | Убедитесь, что контакты направлены правильно; держите паяльник короткое время, чтобы не перегревать. |
| Резисторы и конденсаторы | Следующие | Располагайте рядом с контактами микроконтроллера для сокращения длины соединений. |
| Дисплей, датчики или моторы | Последние | Держите их близко к месту крепления, избегайте перегиба проводов при монтаже. |
При пайке аккуратно закрепите каждый элемент, не создавайте мостиков между соседними контактами. После завершения пайки проверьте каждое соединение на наличие коротких замыканий и недопая. Используйте мультиметр для тестирования цепи.
После пайки аккуратно обрезайте излишки проводов и проводите визуальный контроль каждого соединения. При необходимости дополнительно пропаяйте слабые контакты. Такой подход обеспечит надежность и долговечность готового пульта.
Запрограммирование микроконтроллера: начинаем с основ
Начинайте с установки среды разработки Arduino IDE или другого подходящего редактора, который поддерживает выбранный микроконтроллер. Создайте новый проект и определите цель – например, управление мотором или светодиодом.
Изучите структуру программы: настройку функций setup() и loop(). В setup() размещайте команды, которые нужно выполнить один раз, например, инициализацию пинов или коммуникационных протоколов. В loop() реализуйте основные команды, которые будут повторяться постоянно.
Для работы с pins используйте функцию pinMode(), указывая, какой пин и какую роль он играет – вход или выход. Для управления устройствами – команду digitalWrite(), которой задавайте логические уровни.
Поддерживайте чистоту кода, добавляя комментарии, чтобы не путать назначения команд. Тестируйте каждую команду по отдельности, подключая устройство и проверяя реакцию.
Изучите работу с временными задержками через функцию delay() – она помогает синхронизировать действия, избегая неправильных состояний устройств.
Для более сложных задач используйте переменные, условные операторы if и циклы for, чтобы управлять последовательностью команд. Не забывайте регулярно сохранять и компилировать проект.
Настройка команд и протоколов управления
Выбирайте протокол передачи данных, который соответствует используемой плате управления и дальности передачи. Чаще всего используются протоколы с использованием UART, I2C или радиочастотных модулей 433 МГц. В случае с RF-модулями, настройте частотный канал и убедитесь, что у каждой стороны одинаковые параметры.
Определите список команд, которые будет отправлять пульт. Каждая команда должна иметь уникальный код, чтобы избежать ошибок при приеме. Например, можете назначить числовые значения для действий, таких как движение вперед, назад, повороты и остановка. Важно сохранить строгий формат, чтобы команда проходила без ошибок.
Настройте структуру пакета данных. Обычно используют фиксированный размер или определенные разделители между командами. Например, каждый пакет может содержать:
- заголовок, указывающий начало команды,
- код команды,
- контрольную сумму для проверки целостности данных.
Обеспечьте надежную обработку ошибок. Встроите механизмы повторной отправки команды при отсутствии подтверждения приема или использовании проверочных кодов (CRC). Это уменьшит вероятность ошибок при управлении моделью, особенно на больших расстояниях.
Настройка протоколов подразумевает тестирование. Проверьте, как команда передается и принимается, изменяя параметры и наблюдая за поведением модели. В случае нестабильной работы попробуйте применить более устойчивые к помехам протоколы или увеличить таймауты подтверждений.
Тестирование и отладка работы пульта
Начинайте проверять работу пульта с подачи команд на двигатели и радиомодули. Используйте радиоприемник или тестовое программное обеспечение, чтобы убедиться, что сигналы достигают модели и реагируют правильно.
Проверьте каждую кнопку и управление отдельно. Для этого создайте простой режим эксперимента, где каждая команда запускает или останавливает двигатель, меняет направление или режим работы. Запишите результаты и убедитесь в их соответствии ожидаемому поведению.
Используйте мультиметр или тестовую заглушку для определения правильности подачи напряжения на схемы управления. Проверьте, не возникают ли короткие замыкания или перебои с электропитанием.
Обратите внимание на задержки в отклике. Если команда задерживается или повторяется, упростите схему, исключите лишние соединения и убедитесь, что все провода плотно зафиксированы.
Для поиска ошибок применяйте пошаговую проверку: отключайте часть схемы, подключая их поочерёдно, чтобы локализовать проблему. Параллельно следите за индикаторами или светодиодами, которые должны отражать состояние системы.
Обязательно протестируйте работу пульта на расстоянии, которому предназначена модель. Проверьте качество сигнала и убедитесь, что он не искажается или пропадает при дистанционном управлении.
На финальном этапе проведите комплексный тест. Используйте реальные сценарии управления – движение вперёд-назад, повороты, остановки. Это позволит выявить возможные ошибки и подстроить настройки по необходимости.