Начинающим инженерам рекомендуется сразу выбирать простые проекты, которые позволяют понять основы электронных компонентов и программирования. С помощью платформы AlexGyver можно легко освоить управление светодиодами, датчиками и моторами, создавая первые свои схемы. Такие проекты помогают развить навыки без сложности, которая может отпугнуть новичка.
Опытным пользователям стоит пробовать более сложные идеи, комбинируя модули и расширяя функциональность устройств. Например, интеграция датчиков температуры и влажности с автоматическими системами полива или разработка систем умного дома. Вариации кода и схем позволяют расширить возможности и получить полноценное понимание работы различных устройств.
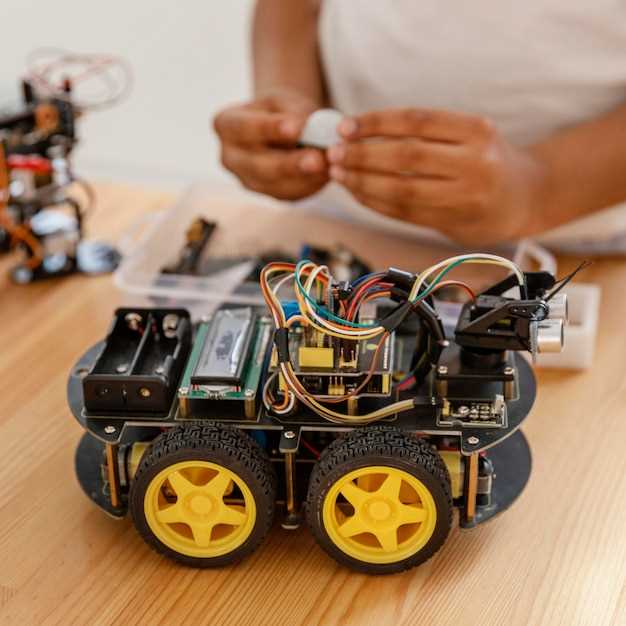
Среди наиболее популярных идей – создание робототехнических проектов, автоматические системы безопасности и интеллектуальные управление освещением. Всё это способствует расширению технических навыков и дает практический опыт, который пригодится в реальных задачах. Важно экспериментировать, комбинируя разные модули и разрабатывая собственные решения, ведь именно таким образом можно максимально развивать свои способности в области электроники и программирования.
Практические проекты с Arduino AlexGyver для начинающих
Настройте автоматический полив растений. Используйте влагометр или датчик влажности почвы, подключите его к Arduino. Сделайте так, чтобы реле включало насос водой, когда уровень влажности падет ниже заданного порога. Проект отлично подходит для практики с реле и таймерами.
Постройте терморегулятор на базе простого датчика температуры. Используйте термистор или цифровой датчик, подключите к Arduino, и создайте схему включения обогрева или охлаждения при достижении определенных температур. Это даст представление о работе с аналоговыми и цифровыми датчиками.
Организуйте систему безопасности с ультразвуковым датчиком расстояния. В случае обнаружения препятствия или движения за пределами заданных границ, включайте тревожный сигнал или свет. Такой проект помогает понять работу с датчиками расстояния и звуковыми сигналами.
Создайте часы с дисплеем и кнопками. Используйте дисплей SSD1306 и простую кнопку для управления временем. Настройте отображение часов, настройку времени и будильника. Этот проект научит работать с периферийными модулями и отображением данных.
Все эти идеи требуют минимальных компонентов и легко реализуются на Arduino AlexGyver. Они позволяют получить практический опыт, понять основы программирования и схемотехники, а также подготовиться к более сложным проектам.
Создание светомузыкальной лавочки: управление световыми эффектами
Подберите компактный светодиодный модуль, например, WS2812 или SK6812, и подключите его к Arduino через один цифровой пин. Используйте библиотеку FastLED или Adafruit NeoPixel для управления эффектами. Начните с базовых схем, подключая линию данных к нужному пину Arduino и заземление к общей земле.
Создайте массив эффектов массива эффектов, например, бегущей волны, случайного мигания и цветных градиентов. Определите последовательность вызова функций для каждого эффекта и настройте длительность отображения каждого из них. Для переключения эффектов реализуйте кнопку или сенсор, чтобы пользователь мог выбирать понравившийся режим.
Добавьте возможность регулировки яркости светодиодов с помощью потенциометра. Подключите его к аналоговому входу Arduino и считывайте значение с помощью функции analogRead. В тяжелых случаях используйте функцию, которая адаптирует яркость в реальном времени. Это предотвратит чрезмерное энергопотребление и позволит создать эффект плавного изменения освещенности.
Обеспечьте синхронизацию световых эффектов с прослушиваемой музыкой, подключив микрофонный модуль, например, KY-038. Анализируйте уровень громкости или частоту звука и задавайте параметры эффектов в реальном времени. Это даст возможность лавочке реагировать на музыку, создавая динамичные световые шоу.
На финальном этапе объедините полученные функции в скетч Arduino. Используйте структуру состояния для хранения текущего эффекта и настроек. В коде опишите обработчики кнопок, потенциометра и микрофонного входа. Проверьте работу сенсорных элементов и плавность смены эффектов, чтобы пользователи могли легко управлять освещением и создавать эффектные композиции.
Автоматический полив растений: подключение сенсоров и управление насосом
Подключите датчик влажности почвы к входу Arduino, например, к аналоговому порту A0. Настройте пороговое значение, при достижении которого система начнёт полив. Используйте функцию analogRead() для определения текущего уровня влажности и сравнения его с заданным порогом.
Для управления насосом подключите его через релюшку или MOSFET-контактор, чтобы обеспечить безопасное управление высоким напряжением. В коде установите высокий или низкий уровень на выходе цифрового пина, в зависимости от типа реле, либо используйте функцию digitalWrite() для активации насоса при необходимости.
Используйте цикл проверки состояния сенсора с интервалом в несколько минут, чтобы не перегружать микроконтроллер. При срабатывании порога влажности активируйте насос, а после достижения оптимальных условий – выключайте его. Так вы будете грамотно регулировать полив и избегать лишней воды.
Добавьте индикаторы или звуковые сигналы, чтобы отслеживать работу системы. Вместо автоматического запуска при низком уровне влажности, можно реализовать ручной режим с кнопкой перезапуска или настройками времени.
Обеспечьте питание системы источником постоянного тока, как правило, 5 В или 12 В, в зависимости от выбранных компонентов. Зафиксируйте расположение датчиков и насоса так, чтобы обеспечить равномерное распределение влаги по всем растениям и избежать затопления.
Метеостанция на базе Arduino: сбор и отображение данных о погоде
Обеспечьте питание датчиков от источника 5 В, подключив их к соответствующим пинам Arduino, и убедитесь, что датчики расположены в месте с хорошей циркуляцией воздуха, но защищены от прямых солнечных лучей и дождя.
Программируйте Arduino для чтения данных с помощью библиотеки DHT. Создайте цикл, в котором каждый 2-3 секунды сканируются показатели температуры и влажности, а полученные значения сохраняются в переменные.
Обеспечьте автоматическую синхронизацию данных, например, каждую минуту, чтобы сохранять статистику для анализа. Можно дополнительно подключить датчик атмосферного давления BMP180, чтобы расширить функционал и получать более точные сведения о погодных условиях.
Используйте дисплей для отображения текущей температуры и влажности, а также сделайте логик для отображения прогноза на базе изменения этих данных. Обеспечьте возможность управляющей программы вести лог событий, например, с помощью карты microSD, чтобы в будущем анализировать изменение погоды по датам.
Умная лампа: программирование регулировки яркости и цвета через мобильное приложение
Для реализации управления яркостью и цветом лампы с помощью мобильного приложения подключи Arduino к Wi-Fi модулю ESP8266 и используемому в проекте протоколу MQTT. Настрой сервер MQTT на компьютере или облаке, чтобы обеспечить постоянный обмен данными. В приложении создай интерфейс с ползунками для яркости и выбора цвета, например, с помощью цветового круга или палитры.
Настрой на Arduino обработчик сообщений из MQTT, который будет изменять параметры ШИМ для светодиодов. Для яркости используй PWM-пины, передавая значение от 0 до 255, а для цвета – значения RGB компоненты, получающие шкалу от 0 до 255 из мобильного приложения.
Программная часть на Arduino включает подключение к Wi-Fi, подключение к брокеру MQTT и подписку на топики, связанные с управлением яркостью и цветом. Когда пользователь в приложении перемещает ползунок или выбирает цвет, сообщение отправляется на брокер и далее обрабатывается Arduino, который соответственно меняет яркость и цвет лампы за счет изменения ШИМ-сигналов.
Для удобства интеграции можно внедрить шаблон сообщений в формате JSON: {‘brightness’: 128, ‘color’: {‘r’: 255, ‘g’: 100, ‘b’: 50}}. Arduino разбирает эти данные, извлекает параметры и применяет их к светодиодам. Таким образом, каждый параметр обновляется мгновенно при изменениях в мобильном приложении.
Используй App Inventor или Blynk для быстрого создания интерфейса, где можно разместить ползунки и цветовое колесо. Встроишь это в мобильное приложение и соединяешь с сервером MQTT, чтобы обеспечить быстрое и надежное управление лампой. Эффект от такой системы заметен сразу: выбор цвета и яркости происходит без задержек, а управление становится максимально интуитивным и приятным.
Дистанционное управление домофоном с помощью модуля RF
Для организации дистанционного управления домофоном используйте модуль RF с частотой 433 МГц. Подключите приемник к Arduino, а передатчик к кнопке или брелоку. Программируйте Arduino так, чтобы при получении сигнала с определенного брелока или кнопки модуль активировал реле, который замыкает цепь электромеханического замка.
Настройте уникальный код для каждого брелока, чтобы исключить случайные срабатывания. Для этого реализуйте протокол передачи с проверкой целостности данных или используйте предварительно зашитные кодовые комбинации. Используйте библиотеку VirtualWire или RadioHead для обработки сообщений.
Обеспечьте безопасность соединения, добавив шифрование или фиксированные временные окна реагирования. Проверьте дальность передачи на выбранной территории. В случае необходимости используйте репитер или направленные антенны, чтобы увеличить стабильность связи.
Прошивку Arduino напишите так, чтобы при активации передатчика автоматически разблокировался электромеханический замок в течение заданного времени. Реализуйте автоматическое отключение, чтобы избежать постоянной работы реле.
Таким образом, пространство управления домофоном становится простым и быстрым в настройке, а использование RF-модулей позволяет избавиться от проводов и улучшить комфорт при входе в дом.
Инновационные и сложные идеи для опытных инженеров на Arduino AlexGyver
Создайте автономную систему сбора данных с многоступенчатой обработкой сигналов с использованием семи- и восьмибитных микроконтроллеров. Внедрите адаптивную фильтрацию для устранения шумов и используют алгоритмы машинного обучения для предсказания поведения устройств.
Разработайте прототипа роботизированную платформу, использующую расширенные модули управления движением, такие как гироскопы и акселерометры, чтобы обеспечить высокую точность навигации и стабилизации при взаимодействии с сложными средами.
Реализуйте интеграцию с промышленными интерфейсами, например, Ethernet и Modbus, для подключения к объектам инфраструктуры. Создайте защитный корпус с системой охлаждения и мониторингом температуры для повышения долговечности электроники.
Организуйте полноценной системы автоматизации с несколькими уровнями. Введите автоматический режим синхронизации по времени, получение данных с датчиков через CAN-шину и хост-систему для анализа и архивации информации.
Занимайтесь созданием устройств с расширенной мультимедийной функциональностью: управление несколькими камерами, запись видео, потоковое передача в сеть (RTSP и MJPEG). Используйте форматы сжатия и обработки изображений для снижения нагрузки.
Объедините Arduino AlexGyver с беспилотными летательными аппаратами, реализуйте точное позиционирование с помощью дополненной реальности и интегрированные алгоритмы навигации, включающую GPS и системы визуального слежения.
Автоматизированный тепловой контроль для теплиц: настройка датчиков и системы отопления
Для обеспечения стабильной температуры в теплице подключите датчики температуры и влажности к Arduino AlexGyver с помощью интерфейса I2C или аналогового входа. Выбирайте датчики с точностью не хуже ±0,5°C для надежных данных. Настройте читаемые пороги для включения и выключения отопления: например, при температуре ниже 18°C активировать обогреватель, при превышении 22°C отключить.
Подключите систему отопления к реле, управляемому через мощный выход Arduino. Используйте реле с током не менее 10 А для электроплит или нагревательных матов. В коде задайте логические условия для активации реле, чтобы автоматизировать работу в зависимости от показаний датчиков.
| Компонент | Рекомендации |
|---|---|
| Датчик температуры | DS18B20 или DHT22 – точность и простота подключения по шине I2C или аналоговому входу |
| Реле | Модуль реле на 5 В с выходом на электроплиту или калорифер |
| Обогреватель | Электроплитка или инфракрасный нагреватель мощностью 100-300 Вт в зависимости от площади теплицы |
| Блок питания | Обеспечить стабилизированное питание 5 В для Arduino и датчиков, а также отдельное питание для нагревательных приборов |
| Код программы | Настройте пороги температуры, реализуйте предотвращение коротких циклов включения и отключения (хистерезис) |
Регулярно проверяйте показания датчиков и работоспособность системы. Используйте дисплей или отправку данных через Wi-Fi для мониторинга. Так вы закрепите точный контроль за тепловым режимом, избегая лишних затрат энергии и повреждений растений из-за перегрева или переохлаждения.
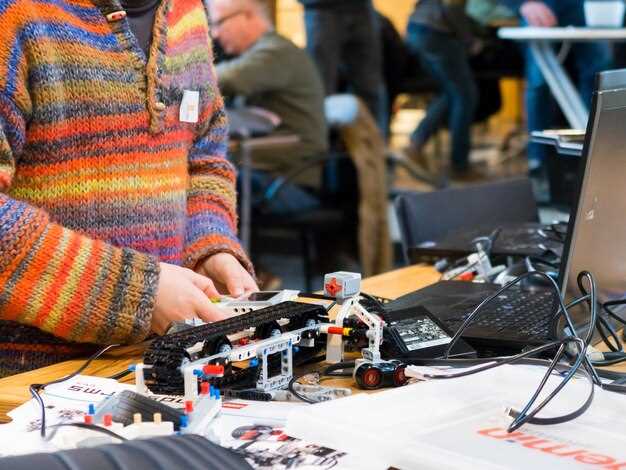
Рекомендуется использовать комбинацию ультразвуковых датчиков HC-SR04 и инфракрасных сенсоров для точного обнаружения препятствий на пути робота. Устанавливайте датчики по периметру шасси, чтобы обеспечить всесторонний контроль окружающей среды и минимизировать «слепые» зоны.
Для систем навигации подойдут алгоритмы на базе A* или Dijkstra, реализуемые на Arduino с использованием библиотек, таких как Pathfinding или GraphHopper. Эти решения позволяют роботу планировать маршруты, обходя препятствия с минимальной затратой времени и энергии.
Обработка данных с датчиков осуществляется через интервалические вызовы функций, позволяющие автоматически реагировать на изменение ситуации. В системе важно задать пороги срабатывания для ультразвуковых сенсоров, чтобы избежать ложных срабатываний из-за шума или временных помех.
Для повышения точности распознавания сложных препятствий стоит дополнительно интегрировать камеру или датчики расстояния с LiDAR-возможностями. Используйте библиотеки OpenCV или аналогичные для обработки изображений и определения статичных или движущихся объектов.
Ключ к эффективной работе – правильное объединение данных с разных сенсоров и настройка алгоритмов, реагирующих на разные ситуации. В качестве решения можно применять фильтры Калмана или гироскопы-электронные компасы для коррекции маршрута при наличии магнитных помех или шумов в данных.
Определение маршрута и обход препятствий осуществляется встроенным управлением, где команды передаются в мотор-реплеи с учетом текущей ситуации. Важно тестировать систему на разных типах препятствий и условиях освещенности, чтобы добиться стабильной работы в реальных сценариях.
Интеграция Arduino с системами IoT: сборка и настройка удаленного мониторинга
Для организации системы удаленного мониторинга с Arduino подключите модуль Wi-Fi, например ESP8266 или ESP32, к вашему проекту. Начинайте с загрузки встроенной библиотеки WiFi и создавайте соединение с сетью, указав SSID и пароль.
Настройте серверную часть, например, на платформе Blynk, ThingSpeak или собственном сервере на базе MQTT. Для этого создайте аккаунт, получите API-ключ и настройте каналы данных.
На Arduino запишите код, который собирает нужные параметры, например, температуру или влажность через датчики DHT22 или DS18B20. Передавайте эти данные через MQTT или HTTP-запросы к серверу.
Обеспечьте стабильное соединение, организовав автоматическую переподключение при разрывах связи. Используйте функции, которые проверяют статус Wi-Fi и повторно соединяют Arduino при необходимости.
Обновляйте данные с определенной периодичностью, например, каждые 10 секунд, чтобы снизить задержки и избежать обрезания данных. Параллельно реализуйте интерфейс для отображения информации, например, на смартфоне или ПК.
Для удобства мониторинга создавайте дашборды с графиками и уведомлениями о критических показателях. Используйте сторонние сервисы или собственные веб-страницы для отображения данных в реальном времени.
Проведите тестирование системы в условиях, приближенных к эксплуатации, чтобы убедиться в стабильности и точности данных. В дальнейшем можно расширить функционал, добавив управление устройствами дистанционно или автоматическое реагирование на условия окружающей среды.
Используйте модуль камеры, например, Arduino Camera Module или Raspberry Pi Camera, подключенную к Arduino для захвата изображений. Обрабатывайте кадры с помощью библиотеки OpenCV, которая позволяет выполнять обнаружение и распознавание лиц в реальном времени.
Обучайте модель распознавания лиц, собирая базу изображений каждого пользователя. Для этого делайте несколько снимков при разном освещении и с различных ракурсов, чтобы повысить точность алгоритма. Используйте алгоритмы, основанные на нейронных сетях, например, FaceNet или локальные дескрипторы, такие как LBPH.
Для интеграции с Arduino, подключите модуль Wi-Fi или Ethernet, чтобы передавать данные о распознавании на сервер или в облако. Обеспечьте быстрый отклик системы, чтобы при распознавании пользователя открыть дверь или активировать охранные системы.
Добавьте механизм голосового оповещения или световую индикацию, чтобы пользователь знал о статусе системы: разрешен вход или требуется повторное распознавание. В случае неизвестного пользователя дверь останется закрытой, а система предложит добавить его изображения в базу данных.
Следите за безопасностью данных, шифруя изображения и результаты распознавания. Использование защищенных протоколов передачи данных позволяет избегать потенциальных угроз и взломов.
Периодически обновляйте базу данных лиц, добавляя новые снимки и улучшая алгоритм. Используйте простые резервные копии по мере роста базы данных, чтобы не потерять важные данные при сбоях.
Разработка многофункционального мега-робота с датчиками, управляемого через Wi-Fi
Для сборки такого робота начни с выбора платформы: Arduino с Wi-Fi модулем ESP32 отлично подойдет благодаря встроенной беспроводной связи и достаточной вычислительной мощности. Поддержка Wi-Fi позволяет управлять роботом через смартфон или ПК в реальном времени.
После этого подготовь список датчиков, которые сделают робота многофункциональным: датчики расстояния (УДГ), ультразвуковые или ИК-датчики для избегания препятствий, датчики освещенности, гироскопы и акселерометры для стабилизации и ориентации.
Разработай схему электропитания: аккумулятор на базе Li-Po, обеспечивающий стабильное напряжение для двигателей и контроллера, а также безопасную работу датчиков. Обеспечь надежное подключение проводов и разъемов, избегая замыканий и перебоев питания.
Обеспечь управление через Wi-Fi с помощью программной платформы, например, ESP-IDF или Arduino IDE. Создай простое веб-интерфейс или мобильное приложение, позволяющее отправлять команды, получать показания датчиков и следить за статусом робота.
- Настрой обработку команд: перемещение вперед, назад, повороты, остановка.
- Реализуй сбор и передачу данных с датчиков: расстояний, освещенности, положения по гироскопу.
- Добавь функционал автономного обхода препятствий – алгоритм, использующий данные с ультразвуковых и ИК-датчиков.
Определись с типом моторов: шаговые или коллекторные двигатели, управляемые через драйверы с ВУ (например, L298N или DRV8833). Это сделает управление плавным и точным.
Создай интерфейс на стороне клиента с кнопками управления и отображением данных. Используй протокол WebSocket для постоянного обмена данными или HTTP-запросы для периодического обновления информации.
Проводи тестирование – сначала на отдельной плате, затем – на заключительной сборке. Регулярно обновляй прошивку и следи за состоянием электроники в реальном времени, чтобы избежать перегрева и перегрузок.